Le Gant Magique
Introduction
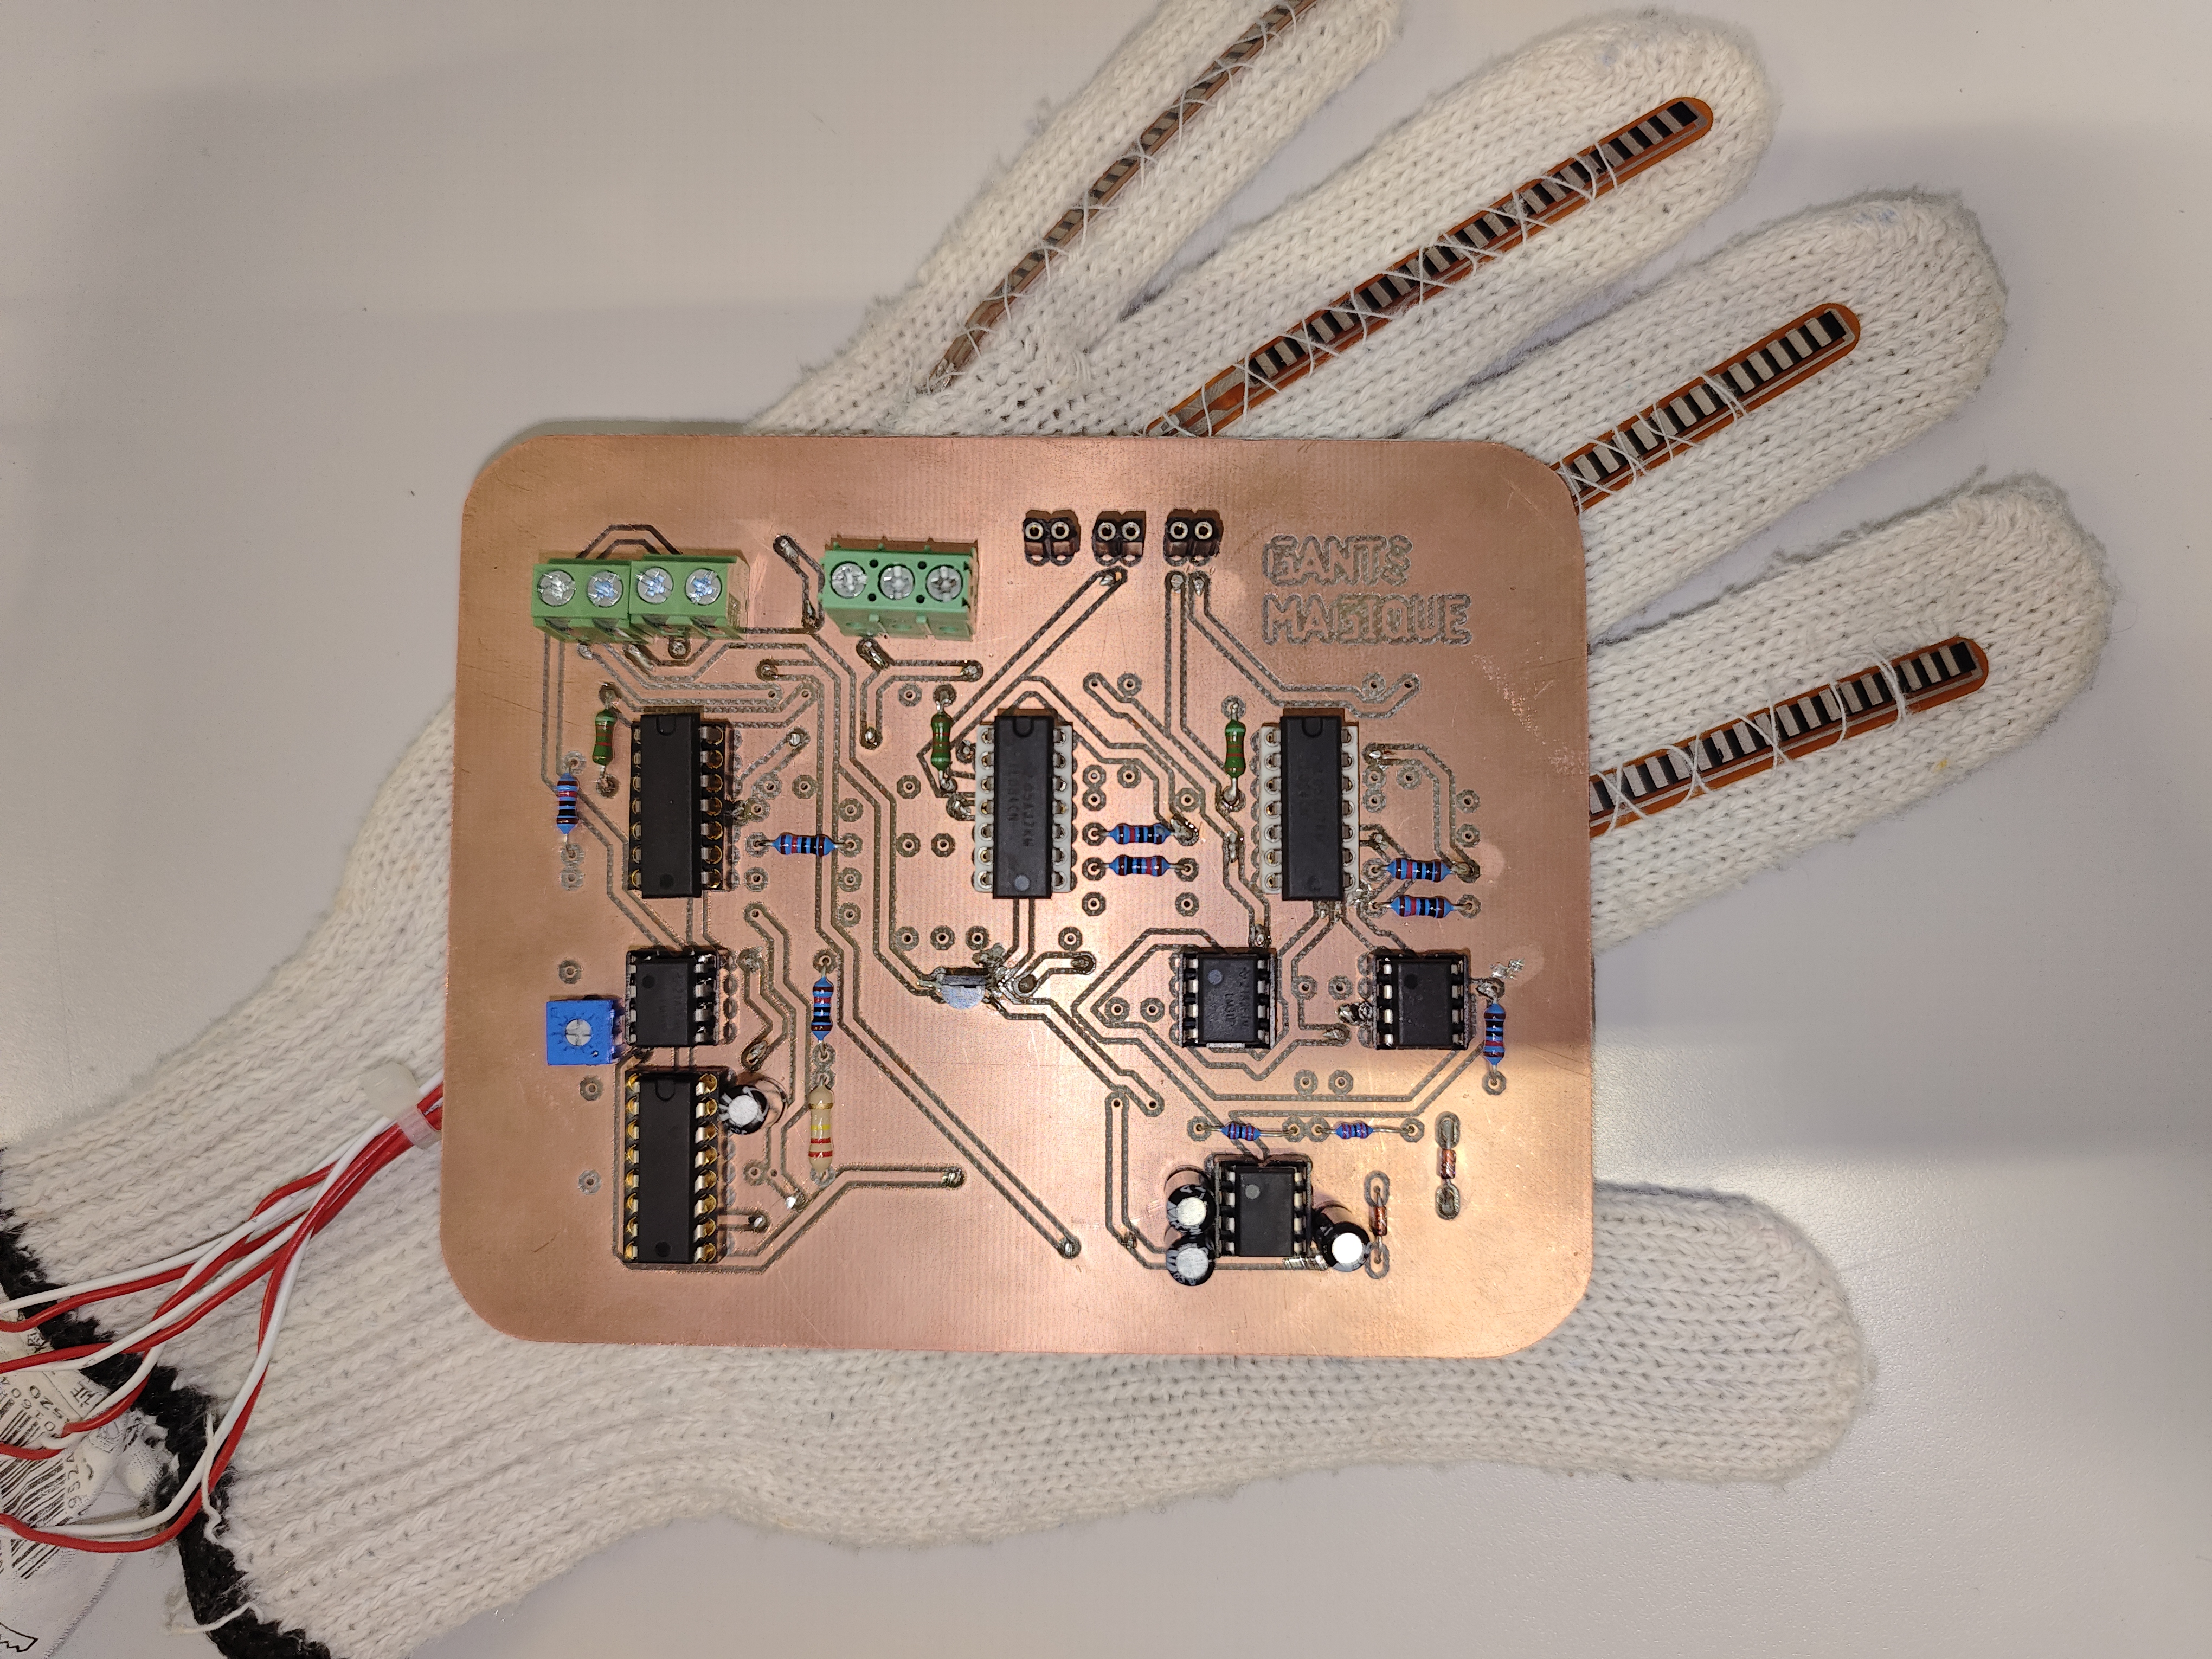
Ce projet consiste à concevoir un montage électronique capable de piloter des actionneurs en fonction de l'angle de flexion des doigts, mesuré par des capteurs cousus sur un gant. Le système doit fournir une tension proportionnelle à l'angle de flexion de chaque doigt.En comparant ces tensions, une LED RGB s'allume pour indiquer l'état.Ce dispositif pourrait être appliqué dans l'industrie pour le contrôle intuitif d'une main robotique.
Schémas Fonctionnels
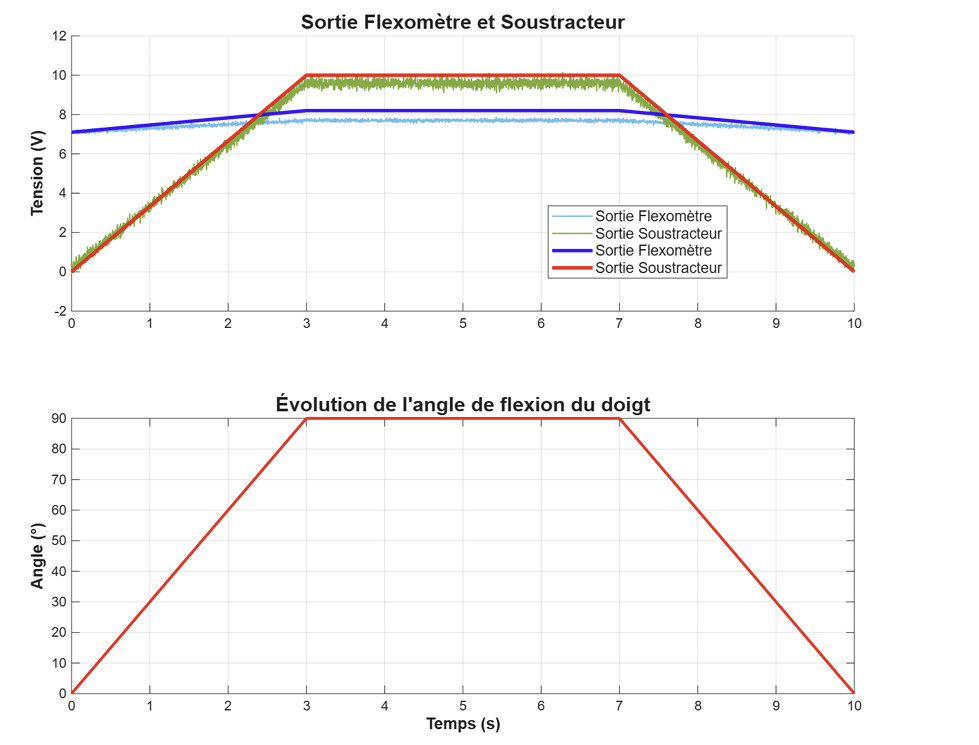
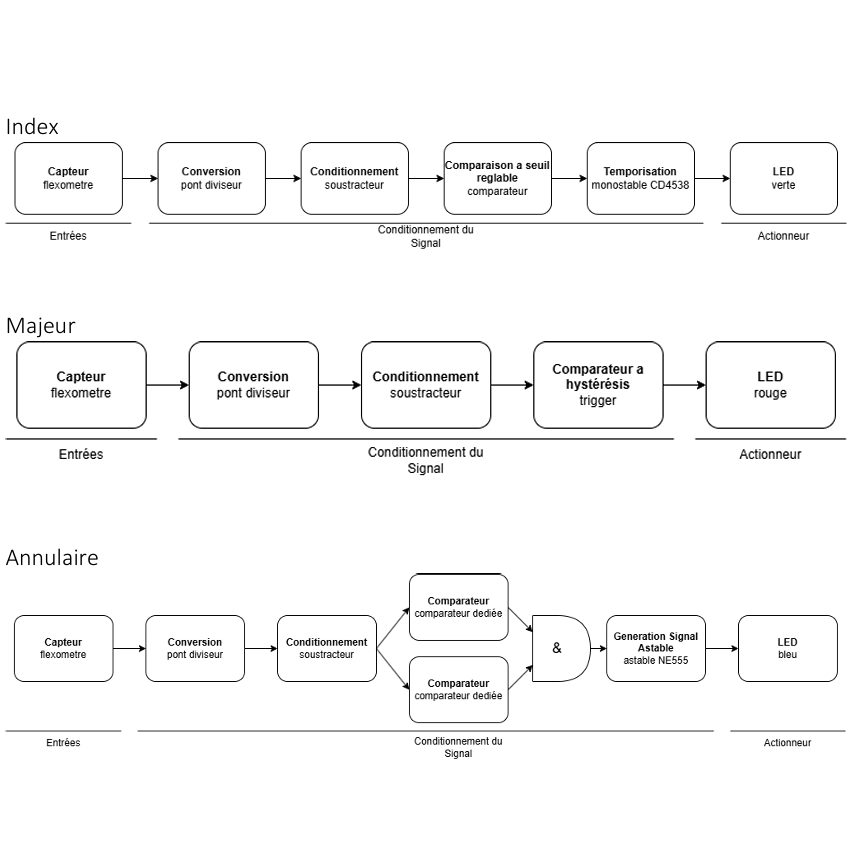
Pour chaque doigt, nous utilisons un montage amplificateur soustracteur dédié afin d'adapter la tension proportionnellement à l'angle de flexion. Selon les doigts concernés, nous intégrons également des montages astables et de temporisation.
Études et Calculs
Nous calculons les résistances nécessaires afin d'obtenir un circuit conditionneur délivrant entre 0 et 10V lorsque le doigt est plié à 90°. La flexion étant linéaire, nous déduisons nos seuils haut et bas à l'aide de comparateurs. Selon les besoins, nous ajoutons ensuite un circuit monostable, astable ou une commande par transistor.
Réalisations et Vérifications
Après l'étude théorique, nous implémentons notre circuit sur une plaque LABDEC (breadboard). Différents tests sont réalisés pour valider la tension lorsque le doigt est à plat. Ces mesures nous permettent d'évaluer et de minimiser l'erreur relative de notre système.
Galerie Détaillée
Découvrez en détail les différentes phases de réalisation du projet.